Universal Serial Bus
Hinweis:
Der Autor kannte sich bei Erstellung des Artikels nicht besonders mit dem Thema aus. Da dieses Thema aber dringend nach einem Artikel verlangte (z. B. aufgrund eines Eintrags in der TODO-Liste), hat er sich dennoch entschieden, seine Kenntnisse niederzuschreiben.
Wenn du dich mit diesem Thema einigermaßen auskennst, dann bist du jetzt aufgerufen, diesen Artikel zu erweitern und/oder zu korrigieren (oder natürlich diesen Hinweis zu entfernen, wenn du den Artikel für korrekt befindest)!
Achtung!
An diesem Artikel wird derzeit vor allem von XanClic aktiv gearbeitet. Melde dich daher entweder im IRC oder auf der Diskussionsseite, bevor du ihn veränderst (wenn ich nicht im IRC bin, dann kannst du ihn auch verändern, weil ich dann sehr wahrscheinlich gar nicht online bin).
Der Universal Serial Bus (kurz USB) ist ein Bus zur Verbindung von Geräten mit einem PC und wird von praktisch jedem modernen Computer unterstützt. USB ist abwärtskompatibel, d. h., dass man lagsame USB 1.0-Geräte an den schnelleren USB 2.0 oder 3.0 anschließen kann und umgekehrt.
Inhaltsverzeichnis
Einsatzgebiete
USB ist sehr vielseitig verwendbar, es eignet sich z. B. für externe Festplatten, Flashspeicher (USB-Sticks), Drucker, Kartenleser, Multimediageräte, HID-Geräte und vieles mehr. Ursprünglich wurde es für langsame Geräte wie Drucker, Tastatur oder Maus entworfen, mit den Geschwindigkeitsklassen High-Speed (seit USB 2.0) und SuperSpeed (seit USB 3.0) jedoch eignet es sich auch für Geräte, die eine höhere Bandbreite benötigen, wie Festplatten oder Webcams.
Spezifikationen
Für alle USB-Spezifikationen gilt:
- Spannung: 5 V
- Stromstärke: 100 mA (bei USB 3.0 150 mA); nach besonderer Freigabe bis zu 500 mA (bei USB 3.0 900 mA)
USB 3.0
USB 3.0 ist noch sehr spärlich verfügbar. Erste Spezifikationen gab es 2008, USB 3.0 erlaubt eine Übertragungsrate von 5,0 GBit/s (SuperSpeed) was durch die 8b10b-Codierung 500 MByte/s Brutto-Transferrate ergibt. Zudem kann ein Gerät auf Anfrage bis zu 900 mA statt der bisherigen 500 mA erhalten. Damit lassen sich problemlos USB-Festplatten ohne externe Stromquelle anschließen.
USB 2.0
USB 2.0 wurde im Jahr 2000 veröffentlicht und bot erstmal High-Speed mit einer Übertragungsrate von 480 MBit/s an.
USB 1.1
USB 1.1 wurde 1998 veröffentlicht und behob einige Fehler und Unklarheiten
USB 1.0
USB 1.0 wurde 1996 von Intel veröffentlicht und diente (wie auch noch heute) zum Anschluss von Peripheriegeräten an den PC. Es eignete sich wegen der langsamen Datenübertragung von 12 MBit/s nicht zum Anschluss von Festplatten.
USB-Controller
Es existieren folgende Standards für USB-Host-Controller:
Elektrische Hintergründe

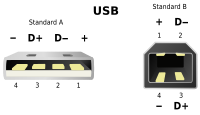
Schneidet man ein USB-Kabel wie z. B. ein altes Handykabel auf, so wird man darin vier weitere Kabel entdecken, meist sind sie rot, schwarz, grün und weiß. Diese Farben stehen für die jeweilige Bedeutung:
| Farbe | Name | Bedeutung |
|---|---|---|
| Rot | VBUS | Betriebsspannung (5 Volt) |
| Schwarz | Ground | Masse (also 0 Volt) |
| Grün | D+ | Eine der beiden Datenleitungen |
| Weiß | D- | Die andere Datenleitung |
Die Anschlüsse VBUS und GND bilden für das USB-Gerät also eine Spannungsquelle, mit D+ und D- werden Daten seriell übertragen. Ist das Potential von D+ höher als das von D-, so liegt auf dem Bus eine differentielle 1 an, ist es umgekehrt, so handelt es sich um eine differentielle 0. Der Unterschied muss dabei jeweils mindestens 200 mV betragen.
Wenn kein Gerät am USB angeschlossen ist, befindet sich auf beiden Datenleitungen die gleiche Spannung, ist sie hoch, bezeichnet man dies als SE1 (Single Ended 1), ist sie niedrig, so wird dies SE0 (Single Ended 0) genannt. Wie wird nun das Anschließen eines Geräts an einem USB-Port erkannt? Logischerweise muss dazu das Gerät dafür sorgen, dass die beiden Leitungen ein unterschiedliches Potential erhalten. Damit erhält der entsprechende Hub auch sofort eine Information zur Geschwindigkeit des Geräts, dies funktioniert so:
- Low-Speed-Geräte müssen die D--Leitung auf 3,3 V hochziehen (mit einem 1,5-kΩ-Widerstand).
- Full-Speed-Geräte hingegen ziehen die D+-Leitung hoch.
High-Speed-Geräte sind nicht in dieser Liste aufgeführt, sie melden sich zunächst als Full-Speed-Geräte (jedes High-Speed-Gerät muss auch im Full-Speed-Modus arbeiten, ob es seine eigentliche Funktion dann auch erfüllen kann, sei dahingestellt).
Diese Einteilung führt natürlich auch zu Unterschieden in der Handhabung von Low- und Full-Speed-Geräten: Wenn der Hub keine Spannung treibt, so stellt sich der Idle-Zustand ein, das heißt, bei Low-Speed-Geräten gibt es eine differentielle 0 (D- > D+) und bei Full-Speed-Geräten eine differentielle 1 (D+ > D-). Dieser Zustand wird auch J-State genannt, der jeweils andere ist der K-State. Bei letzterem muss der Hub aktiv eine Spannung durch beide Datenleitungen treiben, um die vom Gerät eingestellte Spannung zu invertieren.
Im High-Speed-Betrieb ist das ein bisschen anders, hier bedeutet Idle, dass beide Leitungen niedrig sein müssen (also SE0). J und K entsprechen dem Full-Speed-Modus (wobei sowohl bei J als auch bei K aktiv ein Signal getrieben werden muss). Außerdem sind die Spannungen unterschiedlich: Während eine hohe Spannung bei Low-/Full-Speed eine Spannung zwischen 2,8 und 3,6 V bedeutet (und eine niedrige eine zwischen 0 und 0,3 V), beträgt bei High-Speed eine hohe Spannung 0,36 bis 0,44 V (und eine niedrige -0,01 bis 0,01 V).
Auf dem USB kann es also vier Zustände geben: SE0 (D+ = D-, beide niedrig), SE1 (D+ = D-, beide hoch), J (bei Low-Speed D- > D+, bei Full-/High-Speed D+ > D-) und K (bei Low-Speed D+ > D-, bei Full-/High-Speed D- > D+). Dabei werden für die Datenübertragung selbst nur der J- und K-State verwendet, die anderen sind für das Anzeigen besonderer Ereignisse von Bedeutung.
Datenübertragung
Daten werden, bevor sie über den USB verschickt werden, doppelt verschlüsselt:
Zuerst findet ein sogenanntes Bitstuffing statt. Das heißt, nach sechs aufeinander folgenden Einsen im eingehenden Datenstrom wird automatisch eine Null eingefügt (unabhängig davon, ob das Bit danach wieder eine Eins wäre). Dies mag merkwürdig erscheinen, erklärt sich jedoch aus der zweiten Verschlüsselung, der NRZI-Kodierung.
NRZI (Non Return to Zero Invert) bedeutet, dass nach jeder 0 der Zustand auf der Datenleitung invertiert wird und nach jeder 1 so gelassen wird, wie er ist. Dies dient dazu, dass Geräte allein aus diesem Wechsel der Spannung den USB-Takt verfolgen können. Daraus erklärt sich auch das Bitstuffing: Viele aufeinander folgende Einsen führen zu einem konstanten Zustand der Datenleitungen, dies muss jedoch verhindert werden, eben damit die Geräte nicht aus dem Takt geraten. Dazu wird dann zwangsweise ein Null eingefügt, um einen Zustandswechsel zu erreichen.
Möchte man also z. B. einen Text wie „Lowlevel?“ per USB verschicken, so sähe das folgendermaßen aus:
Zunächst müssen die Zeichen in einen Bitstrom umgewandelt werden. Da wir ASCII verwenden, sehen die Bytes zuerst so aus:
0x4C 0x6F 0x77 0x6C 0x65 0x76 0x65 0x6C 0x3F
Wir nehmen Little Endian, also wird daraus der Bitstrom:
001100101111011011101110001101101010011001101110101001100011011011111100
Jetzt zum Bitstuffing. Wir haben nur einmal im Bitstrom sechs aufeinander folgende Einsen und das ist das Fragezeichen (deshalb habe ich es auch im Beispiel benutzt). Obwohl direkt danach sowieso eine Null käme, müssen wir eine weitere einfügen, denn der Empfänger könnte sonst in manchen Fällen (hier wäre es wohl dank der zweiten Null danach eindeutig) nicht eindeutig wissen, ob die 0 von einem Bitstuff herrührt oder einfach so da war. Unsere Daten erfahren also eine klitzekleine Veränderung:
0011001011110110111011100011011010100110011011101010011000110110111111000
Jetzt noch zum NRZI. Bevor Daten gesendet werden, befindet sich die Leitung im Idle-Zustand (nehmen wir zumindest an), das heißt, wir haben am Anfang ein J. Hier jetzt der Zustand der Leitung, das erste Zeichen kennzeichnet ihn vor dem Senden, das letzte danach (somit haben wir 74 Zeichen für 73 Bits):
JKJJJKJJKKKKKJJJKKKKJJJJKJKKKJJJKKJJKJJJKJJJKKKKJJKKJKKKJKJJJKKKJJJJJJJKJK
Vielleicht ist es so deutlicher zu erkennen (- ist J, _ ist K):
-_---_––_____---____----_-___---__--_---_---____--__-___-_---___-------_-_
Ob J oder K der differentiellen 1 bzw. 0 entspricht, hängt dann von der Geschwindigkeit des Geräts ab.
Selbstversuch
Um den ganzen Spaß einmal selbst zu testen, bedarf es nicht viel – natürlich gebe ich hier keine Garantie dafür, dass es funktioniert oder dafür, dass nichts kaputt geht, also:
Warnung
Ich garantiere weder dafür, dass dieses Experiment funktioniert, noch dafür, dass eure Hardware bzw. die hier verwendeten Bauteile unbeschädigt bleiben – dieser Versuch läuft komplett auf eigene Gefahr!
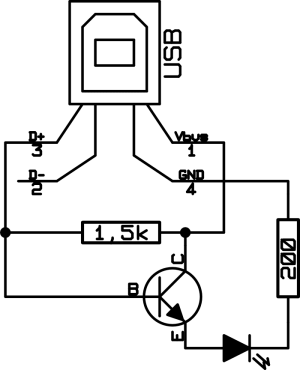
Nun gut, wer jetzt noch mutig genug ist, um diese Gefahr auf sich zu nehmen, der benötigt:
- Ein altes USB-Kabel, das nicht mehr benötigt wird
- Ein relativ scharfes Messer
- Eine Möglichkeit zum Verbinden von Kabeln (Steckbretter, Löten, der Fantasie sind hier kaum Grenzen gesetzt)
- Einen Widerstand, der zumindest in die Nähe von 1,5 kΩ kommt sowie einen, der mindestens 200 Ω besitzen sollte (aber nicht viel mehr)
- Einen Transistor (könnte auch ohne gehen)
- Eine LED
So teuer sollte das also nicht sein, wenn was kaputt geht, dann ist das wohl die LED. Heutige Hostcontroller besitzen zudem Überspannungsschutz, sodass auch hier nichts schiefgehen sollte.
Der USB-Verkehr ist natürlich viel zu schnell, um ihn tatsächlich beobachten zu können. Aber einige Teile kann man sichtbar machen. So dauert z. B. der Reset eines Geräts mindestens 50 ms, während dieser Zeit wird ein SE0 auf dem Bus getrieben. Dies könnte man also tatsächlich erkennen.
- Zuerst muss das Kabel aufgeschnitten werden. Darin müssten sich die oben genannten vier farbigen Kabel befinden, vermutlich von Metallfäden und anderen Materialien abgeschirmt. Das Kabel muss nun so aufgeschnitten werden, dass die vier Einzelkabel ziemlich unabhängig voneinander beweglich sind.
- Nun muss zuerst der 1,5-kΩ-Widerstand das rote (VBUS) und das grüne Kabel (D+) verbinden, um ein Full-Speed-Gerät vorzutäuschen. Man kann natürlich auch das rote und das weiße Kabel (D-) verbinden, dann handelt es sich um ein Low-Speed-Gerät. Zum Testen kann man theoretisch schon den USB-Stecker einstecken und das Betriebssystem sollte ein neues USB-Gerät melden (welches sich aber natürlich als fehlerhaft erweist), unter Linux sollte dies z. B. in der per Alt+F10 zu erreichenden Console zu beobachten sein (oder auch per dmesg | tail -f).
- Um jetzt tatsächlich etwas zu sehen, brauchen wir noch Transistor und LED. Die Basis des Transistors kommt an D+ (oder D-, je nachdem, wo der Widerstand von VBUS endet), der Kollektor nach VBUS und der Emitter wird an die LED angeschlossen (möglichst in Durchlassrichtung, am Emitter liegt der Pluspol). Die andere Seite der LED wird dann an den zweiten Widerstand, unseren Vorwiderstand, angeschlossen. Dessen anderes Ende kommt dann an Ground. Bei einem 200-Ω-Widerstand sollten 11,5 bis 17,5 mA erreicht werden, eine normale LED nimmt 20 – aber besser zu wenig als zu viel.
Sobald man jetzt das USB-Kabel einsteckt, sollte die LED leuchten (hoffentlich nicht rauchen und stinken) und nach kurzer Zeit leicht blinken – in diesem Moment treibt der Hub die D+-Leitung (oder D-) auf 0. Bei Datenübertragungen ist dieser Zeitraum allerdings extrem kurz, sodass es sich dabei vermutlich um einen Reset mit SE0 handelt. Zusätzlich könnte man auch einen Lautsprecher statt der LED anschließen, dann sollte sich ein leichtes Summen einstellen. Dies zeigt an, dass Daten gesendet werden (bzw. nicht wirklich Daten, aber schon diese nicht-wirklich-Daten werden so oft gesendet (1 kHz), dass es für ein Summen reicht). Bei jedem Reset sollte der Lautsprecher knacken.
Spezielle Ereignisse
Reset
Für den gesamten USB steht praktisch nur eine einzige Datenleitung zur Verfügung. Deshalb muss jedes Gerät eine eindeutige Adresse erhalten, um die für es bestimmten Daten erkennen zu können, diese Adresse liegt im Bereich von 1 bis 127. Allerdings gibt es ein Problem: Wenn ein Gerät neu an den USB angeschlossen wird, müsste es bereits eine eindeutige Adresse haben, damit der Host damit kommunizieren kann. Diese Adresse wäre dem Host aber unbekannt und somit wäre keine Kommunikation möglich. Also hat man eine ganz bestimmte Adresse festgelgt, die USB-Geräte annehmen müssen, wenn sie noch nicht anders konfiguriert werden, und diese Adresse ist 0.
Nun gibt es aber weitere Fälle, in denen eine USB-Adresse nicht bekannt ist. So zum Beispiel, wenn das BIOS die USB-Geräte initialisiert und ihnen dabei schon eine neue Adresse zugewiesen hat. Diese Geräte müssen also irgendwie auf eine bekannte Adresse und vor allem in einen bekannten Zustand zurückgesetzt werden (denn das BIOS kann diese Geräte ja bereits verwendet und dafür konfiguriert haben). Natürlich könnte man den Benutzer anweisen, alle USB-Geräte in diesem Moment abzuziehen und neu anzustecken, doch das wäre wohl ziemlich nervig. Also gibt es dafür eine spezielle USB-Funktion, den Reset.
Das Resetsignal wird ausgeführt, indem beide Datenleitungen auf unter 0,3 V gezogen werden, es wird also ein SE0 auf dem USB getrieben. Sobald dieses Signal beendet wurde, befindet sich das entsprechende Gerät im Defaultzustand, das heißt, es ist nicht konfiguriert, befindet sich nicht im Suspendmodus und antwortet auf die USB-Adresse 0. Bei Hub-Ports muss der SE0-Zustand mindestens 10 ms getrieben werden, an Rootports sind 50 vorgeschrieben. Ein Reset muss von einem USB-Gerät in so gut wie jedem Zustand ausgeführt werden können (ich kenne keine Ausnahme).
Für High-Speed-Geräte hat der Reset noch eine weitere Bedeutung: Das Gerät gibt sich hier als solches zu erkennen und ermittelt, ob der Hub ebenfalls im High-Speed-Modus arbeitet. Dies geschieht folgendermaßen:
- Zuerst erkennt das Gerät den andauernden SE0-Zustand (entspricht dem Idle-Zustand und ist somit erst ab ca. 125 µs etwas besonderes) und begibt sich in den Full-Speed-Modus (falls es gerade als High-Speed-Gerät operiert).
- Jetzt wird ein sogenannter K-Chirp ausgeführt, das heißt, das Gerät treibt ein High-Speed-Signal in D-. Wenn der Hub dies nicht erkennt, bleibt eine Antwort aus und D+ und D- bleiben auf SE0. Das Gerät bleibt im Full-Speed-Modus und wartet das Ende des Resets ab.
- Befindet sich der Hub auch im High-Speed-Modus, dann treibt er abwechselnd K- und J-Chirps auf dem Bus (J-Chirp: D+ alterniert schnell), jede Sequenz dauert ca. 50 µs. Diese Chirps halten bis 100 – 500 µs vor Ende des Resets an, damit das Gerät nicht in den Suspendmodus wechselt.
- Sobald das USB-Gerät diese abwechselnden Chirps erkennt, muss es den Pull-Up-Widerstand an D+ entfernen und sich in den High-Speed-Modus begeben. Das bedeutet, dass der High-Speed-Idle-Zustand SE0 entspricht!
Suspend
Der Suspendmodus ist ein Energiesparmodus. Ein USB-Gerät muss sich nach 3 ms Idle-Zustand (also J, oder bei High-Speed SE0) in diesen Modus begeben. Dort muss es dann nach insgesamt 10 ms angelangt sein. Währenddessen darf es nur eine extrem geringe Menge an Strom verbrauchen (500 µA oder nach besonderer Freigabe 2,5 mA). Außerdem reagiert es nur auf Reset- und Resume-Signale. Letzteres dient dazu, das Gerät aus dem Suspendmodus aufzuwecken. Dies geschieht, indem für 20 ms ein K-Zustand und anschließend ein Low-Speed-EOP (End of packet) getrieben wird.. Danach hat jedes Gerät noch 10 ms Zeit, wieder in den Normalzustand zurückzukehren (allerdings müsste es sofort wieder in den Suspendmodus wechseln, wenn während dieser 10 ms mindestens 3 ms Idle-Zustand auftreten).
Remote Wakeup
Einige Geräte, wie z. B. Tastaturen oder Mäuse, können auch eigenmächtig ein Resumesignal treiben (beispielsweise bei Tastendruck oder bei einer Mausbewegung), dies wird Remote Wakeup genannt. In diesem Fall wird das Signal an den Host weitergeleitet, der dann entscheidet, welche Geräte tatsächlich aufgeweckt werden sollen.
High-Speed-Suspend
Bei High-Speed-Geräten entspricht das Suspendsignal dem Resetsignal. Das Gerät beginnt also zuerst einen Reset, indem es sich in den Full-Speed-Modus begibt. Das heißt auch, dass der Pull-Up-Widerstand an D+ angeschlossen wird. Da sich die Datenleitungen im Idle-Zustand befinden, wird diese Spannung dann auch auf den Datenleitungen zu messen sein, wenn es sich um einen Suspend handelt. Bei einem Reset hingegen treibt der Hub aktiv SE0 und somit befinden sich die Leitungen bei einem Suspend nach dem Anschluss des Pull-Up-Widerstands im J-Zustand, bei einem Reset hingegen im SE0-Zustand.
Hat das Gerät ein Reset entdeckt, so fährt es wie vorgesehen fort (s. #Reset), wenn nicht, tritt es als Full-Speed-Gerät in den Suspendmodus ein, beim Resume muss es allerdings wieder in den High-Speed-Modus schalten.
Protokoll
USB gleicht weniger einem klassischen Bus wie der seriellen Schnittstelle oder der parallelen Schnittstelle, sondern eher einem Netzwerkprotokoll. Es gibt Zieladressen (könnte man als eine Art IP-Adresse werten), sog. Endpoints (entsprechen den von TCP oder UDP bekannten Ports) und die gesamte Übertragung findet in Paketen gekapselt statt. Allerdings besitzt USB eine wichtige Eigenschaft eines Bus: Es gibt Busmaster, und zwar genau einen. Dieser wird im Allgemeinen Host genannt, nur er darf Übertragungen initiieren – kein Gerät darf dies (im klassischen USB). Damit haben wir uns schon mal einen groben Überblick verschafft und können jetzt voll einsteigen.
Bit- und Bytereihenfolge
Sowohl bei mehreren Bits als auch bei mehreren Bytes wird Little Endian verwendet (also zuerst das LSb bzw. LSB und zuletzt das MSb bzw. MSB). Dies entspricht der Endianess von x86-Prozessoren, sodass hier bei Betriebssystemen für diese Architektur kein Umrechnen nötig sein sollte.
Organisation
Übertragungsarten
Es gibt vier verschiedene Möglichkeiten, Daten über den USB zu transportieren:
Control
Controltransfers dienen dazu, ein USB-Gerät einzurichten. Es ist garantiert, dass die Daten so ankommen wie sie gesendet wurden und es ist auch garantiert, dass das USB-Gerät die Anfrage verstanden und verarbeitet hat. Für sie gibt es keine garantierte Bandbreite.
Bulk
Mit Bulktransfers können große Datenmengen sicher übertragen werden, auch hier kommen die Daten also in jedem Fall und so, wie sie abgeschickt wurden, an. Andererseits ist auch hier nicht garantiert, dass der Transfer stattfindet, wenn er initiiert wird: Bulktransfers haben meist eine noch geringere Priorität als Controltransfers.
Interrupt
Da es wie gesagt nur einen Busmaster auf dem USB gibt, dürfen Geräte von sich aus keine Transfers initiieren – schlecht für Tastaturen, Mäuse und Co., die so nur schwer Interrupts auslösen können. Die Lösung liegt in einer Art Polling, den Interrupttransfers: Sie werden regelmäßig ausgeführt und so kann das Gerät dem System Informationen über neue Ereignisse mitteilen (oder den Transfer abbrechen, wenn nichts passiert ist). Sie eignen sich nur für kleine Datenmengen, allerdings ist auch bei ihnen die Übertragung sicher und außerdem besitzen sie eine garantierte Bandbreite (werden also vor Control- und Bulktransfers ausgeführt).
Isochronous
Die Transfers mit dem lustigen Namen, bei dem man erstmal ein paar Monate braucht, um sich daran zu gewöhnen, bilden die letzte Gruppe. Sie sind gewissermaßen die Echtzeitbetriebssysteme unter den USB-Transaktionen: Bei ihnen kommt es nicht darauf an, dass die Daten korrekt ankommen, sondern nur darauf, dass sie überhaupt irgendwie ankommen und zwar eine garantierte Datenmenge pro Zeiteinheit. Dies ist zum Beispiel bei Mikrofonen oder Kameras wichtig: Ein Mikrofon besitzt beispielsweise eine Samplerate von 48 kHz und eine Sampletiefe von 16 Bit (Mono). Dann entstehen pro Millisekunde 96 Bytes Daten, diese müssen irgendwie zum Host kommen. Dabei kommt es nicht darauf an, ob alle Bits korrekt sind, im schlimmsten Fall knackt es eben zwischendurch, sondern darauf, dass diese Daten auf jeden Fall gesendet werden. Deshalb besitzen Isochronous- zusammen mit Interrupttransfers die höchste Priorität und eine garantierte Bandbreite.
Zusammenfassung
Hier nochmal alles auf einen Blick:
| Transfertyp | Datenmenge | Datensicherheit | Bandbreite | Typischer Einsatz |
|---|---|---|---|---|
| Control | Gering | Sehr hoch | Kaum garantiert | Abfragen/Beeinflussen des Gerätezustands |
| Bulk | Hoch | Hoch | Nicht garantiert | Massenspeicher, allg. unregelmäßige sichere Übertragung großer Datenmengen |
| Interrupt | Sehr gering | Hoch | Garantiert | HIDs, regelmäßige Übertragung von Statusmeldungen |
| Isochronous | Hoch | Keine | Garantiert | Echtzeitanwendungen, regelmäßige unsichere Übertragung großer Datenmengen |
Interrupt- und Isochronoustransfers fasst man auch als periodische Transfers zusammen, Bulk- und Controltransfers werden (seltener) als asynchrone Transfers bezeichnet.
Frames
Die USB-Zeit wird in Abschnitte, genannt Frames unterteilt. Solch ein Frame dauert immer eine Millisekunde, er beginnt mit einem SOF-Paket (Start of frame). Dies garantiert einerseits, dass ein Gerät nicht in den Suspendzustand gerät, andererseits aber auch, dass die Bandbreite sinnvoll aufgeteilt werden kann. So kann in jedem Frame eine gewisse Zeit für periodische Transfers reserviert werden, der Rest wird dann mit asynchronen Transfers aufgefüllt. Frames gibt es nur bei Full- und High-Speed-Geräten, Low-Speed-Geräte erhalten keine Frames (da sie nur Control- und Interrupttransfers ausführen dürfen, fällt das Scheduling hier nicht schwer), sondern sogenannte Low-Speed-Keepalives. Diese besitzen an sich keine Funktion, sie sorgen nur für etwas Busaktivität und verhindern so, dass das Gerät in den Suspendmodus schaltet.
Im High-Speed-Betrieb gibt es zusätzlich noch sogenannte Microframes. Während eines Frames gibt es acht Microframes, welche somit jeweils 125 µs dauern. Jeder Microframe beginnt mit einem SOF-Paket. Dabei ändert sich die dort eingetragene Framenummer (zwischen 0 und 1023) jedoch nur alle 8 Microframes (also bei jedem vollen Frame).
Flusskontrolle
Mit Flusskontrolle meine ich hier die Möglichkeit herauszufinden, ob Daten gesendet werden dürfen oder nicht. Hier verwenden Full- und High-Speed unterschiedliche Konzepte (Low-Speed gar nicht, weil dies nur für Bulk sinnvoll ist und Low-Speed-Geräte keine Bulktransfers benutzen können).
Full-Speed
Bei Full Speed geht alles ziemlich einfach, dafür aber auch ineffizient vor sich: Der Host sendet ein Datenpaket, kann das Gerät dieses annehmen, so sendet es ein ACK, sonst kommt ein NAK und der Host sendet es noch einmal. Das Problem hierbei ist, dass das Gerät wohl schon zu Beginn weiß, dass es die Daten nicht annehmen kann, aber dennoch erstmal das gesamte Paket abwarten muss, ehe es sie abweisen darf. Dies kostet natürlich unnötig viel Zeit.
High-Speed
Dieses Konzept wurde bei High-Speed-Transaktionen überarbeitet. Hier schickt der Host zuerst einmal das Datenpaket, kann das Gerät dieses nicht annehmen, antwortet es mit NAK. Wenn es das Paket empfangen kann, antwortet es mit ACK, wenn das Gerät danach noch ein Paket aufnehmen kann oder mit NYET, wenn nicht. Hat der Host ACK empfangen, so sendet er das nächste Paket.
Hat er allerdings ein NYET oder ein NAK erhalten, dann beginnt er nun mit PING-Paketen. Das Gerät muss mit NAK antworten, wenn es immer noch kein Paket empfangen kann, oder mit ACK, wenn es nun bereit ist. Dies verringert die Anzahl an sinnlos gesendeten Daten natürlich erheblich. Das Gerät kann hierbei sogar angegeben, wann das nächste PING-Paket gesendet werden soll (der Host muss dies aber nicht befolgen).
Aufbau eines USB-Pakets
SOP
Jedes USB-Paket beginnt mit einem SOP (Start of packet), welches benutzt wird, um die Übertragung von Daten anzuzeigen. Dazu werden die Adressleitungen invertiert, sodass ein K-Zustand entsteht. Danach wird die Leitung wieder auf J gelassen, anschließend folgen noch zwei KJ-Paare und das ganze endet mit zwei Bitzeiten K (eine Bitzeit ist der kleinste Übertragungszeitraum und beträgt bei Full-Speed beispielsweise meistens 83,3 ns ((12 MHz)⁻¹)). Dieses Feld wird auch als SYNC-Feld bezeichnet und entspricht somit KJKJKJKK (vorher gab es auf der Leitung ein J). Dies gilt bei Full- und Low-Speed, bei High-Speed hingegen handelt es sich um 15-KJ-Paare und zwei K (also KJKJKJKJKJKJKJKJKJKJKJKJKJKJKJKK), davon darf jeder Hub vier Bits vom Anfang fallen lassen (sodass bei einer maximalen Hubtiefe von 5 Hubs 5 KJ-Paare und KK, also KJKJKJKJKJKK übrig bleiben). Dem Gerät ist ja egal, wie lange das Feld dauert, es dient lediglich zur Synchronisation mit dem Bustakt und das Ende wird in jedem Fall durch ein KK markiert.
PID
Als nächstes folgt ein Feld, dass den Typ des Pakets anzeigt. Es ist 8 Bit lang und beginnt (LSb) mit den Feldern PID0, PID1, PID2 und PID3. Diese folgen dann nochmals negiert, sodass hier eine einfache Konsistenzprüfung möglich ist. Pakete mit ungültigen PID-Feldern oder nicht unterstützten PIDs werden einfach verworfen. Folgende Werte sind möglich:
| Pakettyp | Name | PID-Wert | Bedeutung |
|---|---|---|---|
| Token | OUT | 0xE1 | Beginnt einen Datentransfer zu einem Gerät |
| IN | 0x69 | Beginnt einen Datentransfer zum Host | |
| SOF | 0xA5 | Zeigt den Beginn eines Frames an | |
| SETUP | 0x2D | Beginnt einen Setuptransfer und gibt Informationen darüber an das Gerät aus | |
| Data | DATA0 | 0xC3 | Ein Datenpaket mit dem Data-Toggle-Bit 0. |
| DATA1 | 0x4B | Ein Datenpaket mit dem Data-Toggle-Bit 1. | |
| DATA2 | 0x87 | Ein Datenpaket für High-Speed-Isochronoustransfers. | |
| MDATA | 0x0F | Ein Datenpaket für High-Speed-SPLIT-Isochronoustransfers. | |
| Handshake | ACK | 0xD2 | Bestätigung eines fehlerfrei empfangenen Pakets. |
| NAK | 0x5A | Daten wurden nicht akzeptiert, entspricht meistens einer Art EAGAIN, d. h., die Daten sollten zu einem späteren Zeitpunkt nochmals gesendet werden | |
| STALL | 0x1E | Ein schwerwiegender Fehler ist aufgetreten und der Ziel-Endpoint kann nicht verwendet werden, bis er explizit wieder freigegeben wird, außer beim Endpoint 0, hier wird einfach der aktuelle Controltransfer als ungültig abgewiesen. | |
| NYET | 0x96 | Wird nur bei High-Speed-Transfers genutzt und bedeutet erstmal ein ACK. Allerdings können beim nächsten Mal keine Daten empfangen werden, sodass der Host erstmal PING verwenden soll. | |
| Special | PRE | 0x3C | Beginnt einen Low-Speed-Transfer über einen Full-Speed-Bus. |
| ERR | 0x3C | Zeigt einen Fehler bei einer SPLIT-Transaktion an (benutzt die gleiche PID wie PRE, kann aber nicht verwechselt werden) | |
| SPLIT | 0x78 | Beginnt eine SPLIT-Transaktion (also einen Full- oder Low-Speed-Transfer über einen High-Speed-Bus). | |
| PING | 0xB4 | Wird zur High-Speed-Flusskontrolle eingesetzt (s. entsprechender Abschnitt). |
Links
Literatur
- Udo Eberhardt, Hans-Joachim Kelm: USB 2.0. Franzis, Poing 2001, ISBN 3-7723-7965-6


